01/ 05
VISION × MECHATRONICS机器视觉 · 机电一体化
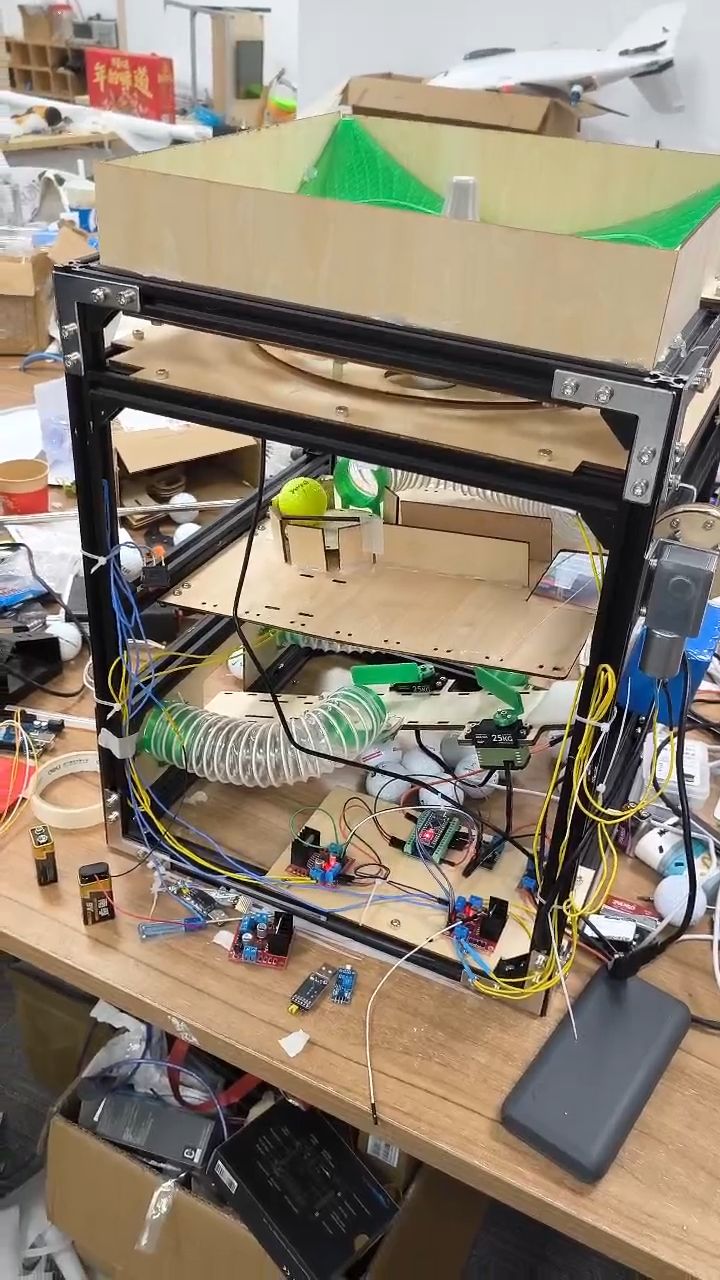
高尔夫球品牌分拣装置
Golf Ball Brand Sorter
让机器认出每一颗球的品牌,再把它送进对应的通道。
- 转盘上层送球
- YOLO识别品牌
- 三通道分拣出球
- 背景
- 球场和练习场回收的球品牌混在一起,按品牌挑拣靠人工既慢又容易出错。
- 结构
- 多层铝型材框架:上方转盘,中间视觉识别,下方三通道分流。
- 我负责
- 全部:结构设计、电路、程序、YOLO 品牌识别。
- YOLO
- 品牌识别
- 转盘
- 三通道分拣
- 铝型材
SELECTED WORKS · 实物作品集
我做会动的东西。
五件实物作品,从结构、电路、程序到视觉,全部由我一个人完成。Five working machines — mechanics, electronics, code and vision, each built end to end by one person.
INDEX / 目录
在画面上左右移动,可以拖动预览;点击进入作品
01/ 05
VISION × MECHATRONICS机器视觉 · 机电一体化
Golf Ball Brand Sorter
让机器认出每一颗球的品牌,再把它送进对应的通道。
02/ 05
MOBILITY × RESCUE移动机器人 · 救灾
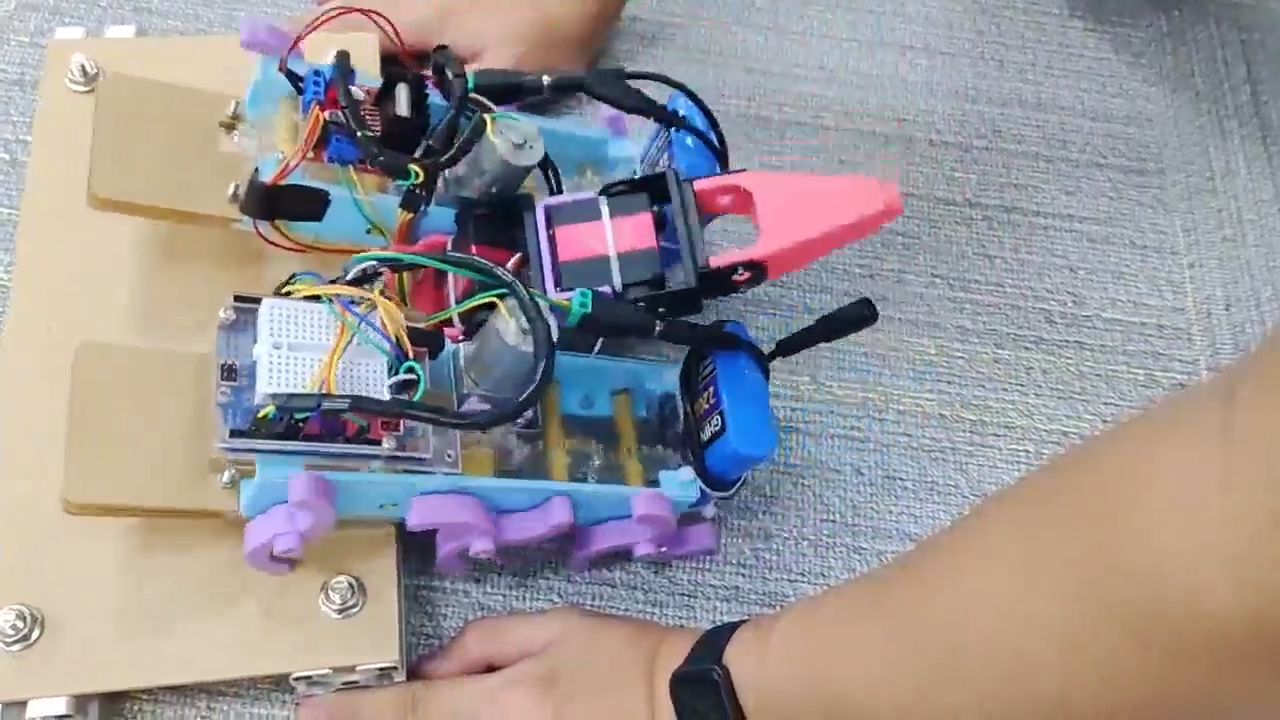
Obstacle-Climbing Rescue Robot
火场里路被挡住的时候,它要能先翻过去。
03/ 05
BIOMIMETICS × POWER仿生 · 无线供能
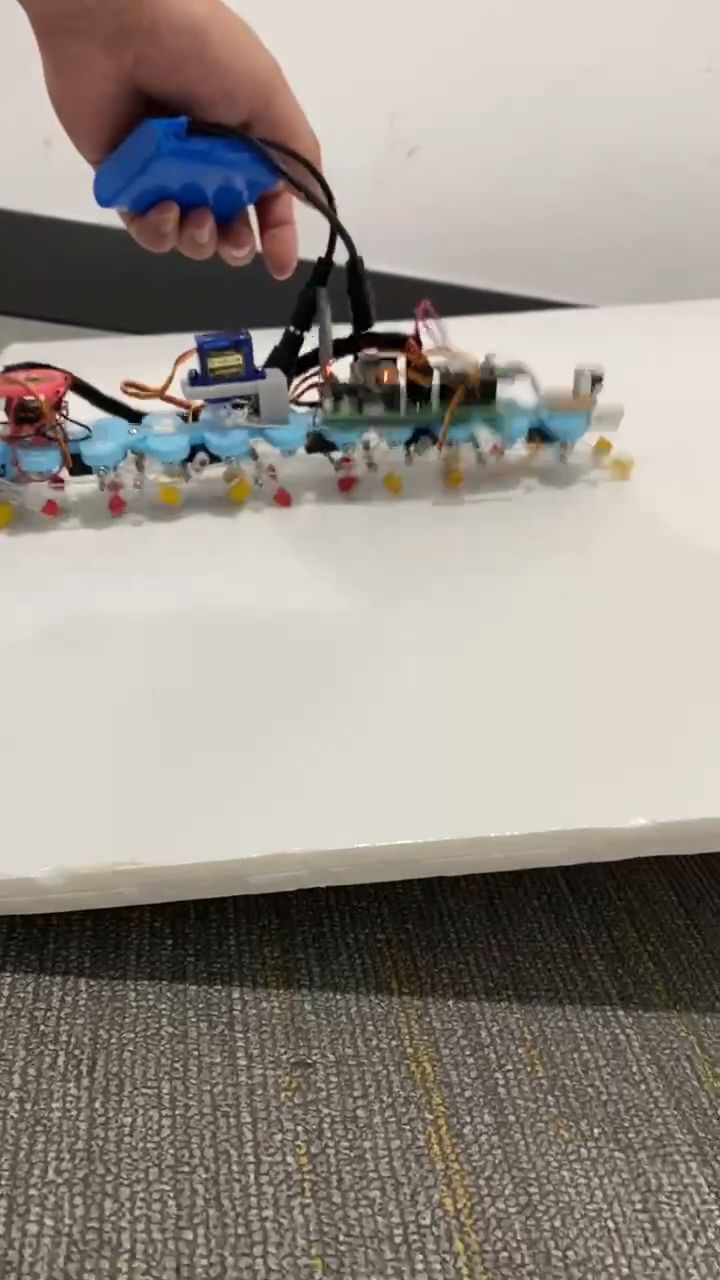
Millipede-Inspired Robot
向马陆学走路:很多节、很多腿,一步一步往前传。
04/ 05
UNDERWATER × VISION水下机器人 · 机器视觉
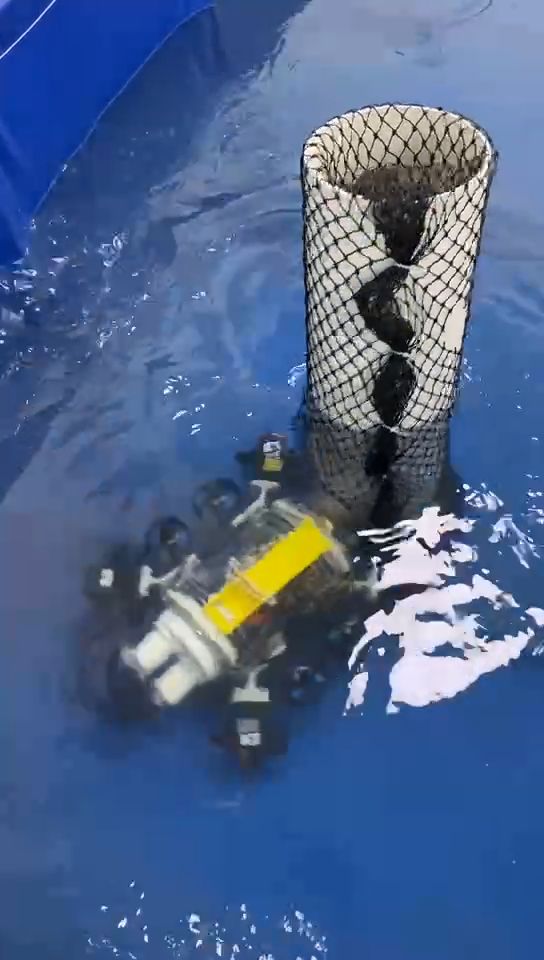
Net-Inspection Submarine
潜到水下,替人去看渔网有没有破洞。
05/ 05
JUST FOR FUN兴趣作品
Back-Tapping Machine
不为比赛,也不为课题,只是想做。
METHOD / 方法
先把要解决的事说清楚:给谁用、在什么场景、做到什么程度算成功。
从草图到能装起来的实物,结构、传动和布线一起考虑。
选型、接线、写控制程序,需要“看”的地方接上视觉识别。
先测量,再下结论。出问题就复现、对比、改,直到它稳定地动起来。